Hệ thống hỗ trợ người lái ADAS trên ô tô
- Thứ năm - 22/10/2026 15:44
- In ra
- Đóng cửa sổ này
Hành trình phát triển của hệ thống hỗ trợ người lái nâng cao (ADAS) không bắt đầu từ những thuật toán phức tạp hay cảm biến laser, mà khởi nguồn từ những nỗ lực cơ khí sơ khai nhằm giảm bớt sự căng thẳng và mệt mỏi cho người điều khiển phương tiện trong giai đoạn giữa thế kỷ 20. Bước ngoặt đầu tiên và cũng là nền tảng khái niệm cho ADAS ngày nay chính là sự ra đời của hệ thống kiểm soát hành trình (Cruise Control), được phát minh bởi kỹ sư khiếm thị Ralph Teetor vào năm 1948 và chính thức được Chrysler thương mại hóa trên dòng xe Imperial năm 1958. Ban đầu, đây thuần túy là một cơ cấu cơ điện tử giúp duy trì tốc độ cố định mà không cần người lái đạp ga liên tục, giải quyết bài toán mỏi chân trên những chặng đường cao tốc dài xuyên bang tại Mỹ. Tiếp nối sau đó, những năm 1970 chứng kiến một sự chuyển dịch lớn về công nghệ an toàn khi hệ thống chống bó cứng phanh (ABS) – vốn ban đầu được thiết kế cho ngành hàng không – bắt đầu được tinh chỉnh để ứng dụng trên ô tô thương mại, với các cột mốc như mẫu Jensen FF hay sự hợp tác lịch sử giữa Mercedes-Benz và Bosch trên dòng S-Class năm 1978. ABS đánh dấu lần đầu tiên một hệ thống điện tử có khả năng can thiệp trực tiếp và vượt quyền (override) thao tác vật lý của người lái trong những tình huống khẩn cấp, sử dụng các cảm biến tốc độ bánh xe nguyên thủy để phát hiện trạng thái trượt và điều hướng áp suất phanh thủy lực nhằm giữ lại khả năng đánh lái. Mặc dù ở thời kỳ này, các hệ thống hoạt động hoàn toàn độc lập, thiếu đi sự liên kết hay "trí thông minh" tổng thể, nhưng chúng đã thiết lập một tiền đề vô giá: xe hơi hoàn toàn có thể tự đưa ra quyết định cơ học dựa trên những thông số vận hành tức thời để bảo vệ con người, mở ra một kỷ nguyên mà sự an toàn không còn phụ thuộc hoàn toàn vào kỹ năng và phản xạ của tài xế.
Bước sang thập niên 1990 và đầu 2000, cuộc cách mạng kỹ thuật số và sự thu nhỏ của các vi xử lý đã thúc đẩy ADAS bước vào kỷ nguyên của an toàn chủ động (Active Safety) với sự kết hợp của các cảm biến môi trường và điều khiển động lực học. Sự ra đời của hệ thống Cân bằng điện tử (Electronic Stability Control - ESC) vào năm 1995, lại một lần nữa dưới sự dẫn dắt của Bosch và Mercedes-Benz, đã nâng tầm khả năng can thiệp từ việc chỉ kiểm soát lực phanh dọc (như ABS) sang kiểm soát quỹ đạo ngang của xe. ESC liên tục thu thập dữ liệu từ cảm biến gia tốc ngang, cảm biến tốc độ luân chuyển (yaw rate) và so sánh với góc đánh lái của tài xế để phanh độc lập từng bánh xe, tự động triệt tiêu hiện tượng văng đuôi (oversteer) hoặc văng đầu (understeer). Song song với việc tinh chỉnh động lực học nội tại, các kỹ sư bắt đầu hướng "tầm nhìn" của phương tiện ra ngoài không gian xung quanh thông qua sóng vô tuyến và hồng ngoại. Năm 1995, Mitsubishi giới thiệu hệ thống kiểm soát khoảng cách bằng laser, và đến năm 1999, Mercedes-Benz cho ra mắt Distronic – hệ thống kiểm soát hành trình thích ứng (Adaptive Cruise Control - ACC) sử dụng radar sóng milimet đầu tiên trên thế giới, cho phép xe tự động tính toán tín hiệu phản xạ để giữ khoảng cách an toàn với xe phía trước. Cùng thời điểm này, các hệ thống cảnh báo chệch làn đường (Lane Departure Warning) sơ khai bắt đầu xuất hiện trên các mẫu xe tải thương mại và dần len lỏi vào xe du lịch, sử dụng các cụm camera đơn sắc có độ phân giải thấp để nhận diện vạch kẻ đường. Đây là giai đoạn mang tính bản lề khi phương tiện bắt đầu có khả năng "cảm nhận" (perception) môi trường xung quanh, chuyển đổi vai trò của các hệ thống ô tô từ việc phản ứng thụ động sau khi mất kiểm soát sang việc dự đoán và phòng ngừa chủ động nguy cơ va chạm ngay từ khi nó chưa xảy ra.
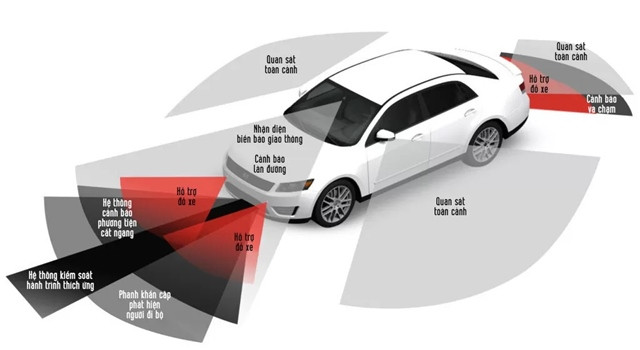
Thập niên 2010 chứng kiến sự bùng nổ thực sự của ADAS, biến hệ thống này từ những tùy chọn xa xỉ thành trang bị tiêu chuẩn trên hầu hết các phân khúc ô tô nhờ vào sự tiến bộ vượt bậc của năng lực tính toán, sự ra đời của cảm biến LiDAR, và đặc biệt là sự tích hợp của các thuật toán học máy (Machine Learning) cùng thị giác máy tính (Computer Vision). Không còn dựa dẫm vào các đoạn mã điều khiển cứng nhắc, kiến trúc phần mềm ô tô bắt đầu ứng dụng mạng nơ-ron sâu để xử lý lượng dữ liệu khổng lồ từ tổ hợp cảm biến kết hợp (Sensor Fusion), bao gồm hệ thống camera stereo, radar tầm xa/ngắn và cảm biến siêu âm. Những bước tiến này cho phép phương tiện thực hiện các tác vụ nhận diện phức tạp với độ trễ tính bằng mili-giây, chẳng hạn như phân loại chướng ngại vật, theo dõi quỹ đạo của người đi bộ, hay việc nhận diện biển báo giới hạn tốc độ theo thời gian thực (một quy trình cốt lõi đòi hỏi tính chính xác cực cao của camera ngay cả khi xe di chuyển ở vận tốc lớn). Từ đây, hàng loạt các tính năng phức tạp ra đời và được chuẩn hóa bởi các cơ quan đánh giá an toàn toàn cầu như Euro NCAP hay NHTSA, bao gồm Phanh khẩn cấp tự động (Automatic Emergency Braking - AEB), Hỗ trợ giữ làn đường (Lane Keeping Assist - LKA), Cảnh báo điểm mù (Blind Spot Detection), và Cảnh báo phương tiện cắt ngang (Cross-Traffic Alert). Các gói công nghệ an toàn tổng thể như Subaru EyeSight, Honda Sensing, Toyota Safety Sense, hay Tesla Autopilot bắt đầu biến ô tô thành những hệ thống tự hành ở cấp độ 2 (SAE Level 2), nơi phương tiện có thể đồng thời tự động kiểm soát cả động năng (chân ga, chân phanh) và quỹ đạo (vô lăng) trên những đoạn đường có vạch tuyến rõ ràng, dù người lái vẫn bắt buộc phải duy trì sự tập trung tối đa để tiếp quản hệ thống bất cứ lúc nào.
Trong bối cảnh hiện tại và hướng tới tương lai, ADAS đang vượt qua giới hạn của hệ thống "hỗ trợ" thuần túy để trở thành nền tảng lõi cho kỷ nguyên xe tự lái hoàn toàn (Autonomous Driving ở các cấp độ SAE 3, 4 và 5), kéo theo sự tái cấu trúc toàn diện về kiến trúc điện/điện tử (E/E Architecture) của phương tiện. Các hệ thống điều khiển phân tán truyền thống với hàng chục bộ xử lý ECU rời rạc đang dần được thay thế bằng các bộ điều khiển miền (Domain Controllers) và các siêu máy tính trung tâm sở hữu năng lực tính toán khổng lồ lên tới hàng nghìn TOPS (Tera Operations Per Second). Sự dịch chuyển cấu trúc này cho phép ô tô chạy các mô hình AI khổng lồ để tái tạo không gian ba chiều (Bird's Eye View) và dự đoán hành vi động học của các thực thể xung quanh, kết hợp cùng bản đồ độ nét cao (HD Maps) và công nghệ giao tiếp vạn vật (V2X - Vehicle to Everything). Nhờ đó, phương tiện không chỉ "nhìn" thấy môi trường xung quanh một cách cục bộ mà còn "giao tiếp" trực tiếp với cơ sở hạ tầng giao thông và các xe khác để tối ưu hóa toàn bộ luồng di chuyển. Tuy nhiên, hành trình chuyển giao từ ADAS nâng cao sang tự hành hoàn toàn vẫn phải đối mặt với vô vàn thách thức kỹ thuật phức tạp, từ việc mô phỏng và xử lý các tình huống giao thông hỗn loạn (edge cases) bằng các thuật toán điều khiển tối ưu, vượt qua các rào cản pháp lý, tiêu chuẩn kiểm định an toàn khắt khe, cho đến việc giải quyết các bài toán về đạo đức trí tuệ nhân tạo. Bất chấp những rào cản đó, sự tiến hóa không ngừng của công nghệ ADAS đang định hình lại hoàn toàn định nghĩa về sự di chuyển, với mục tiêu tối thượng là loại bỏ triệt để những vụ tai nạn giao thông xuất phát từ lỗi chủ quan của con người, biến chiếc ô tô từ một cỗ máy cơ khí bị động thành một hệ thống robot thông minh, an toàn và có khả năng tự nhận thức cao.